Robótica y Automatización
OpenAI y Figure revolucionan la industria: 'Pi-1' permite a los robots humanoides aprender tareas físicas viendo vídeos de YouTube
12 min
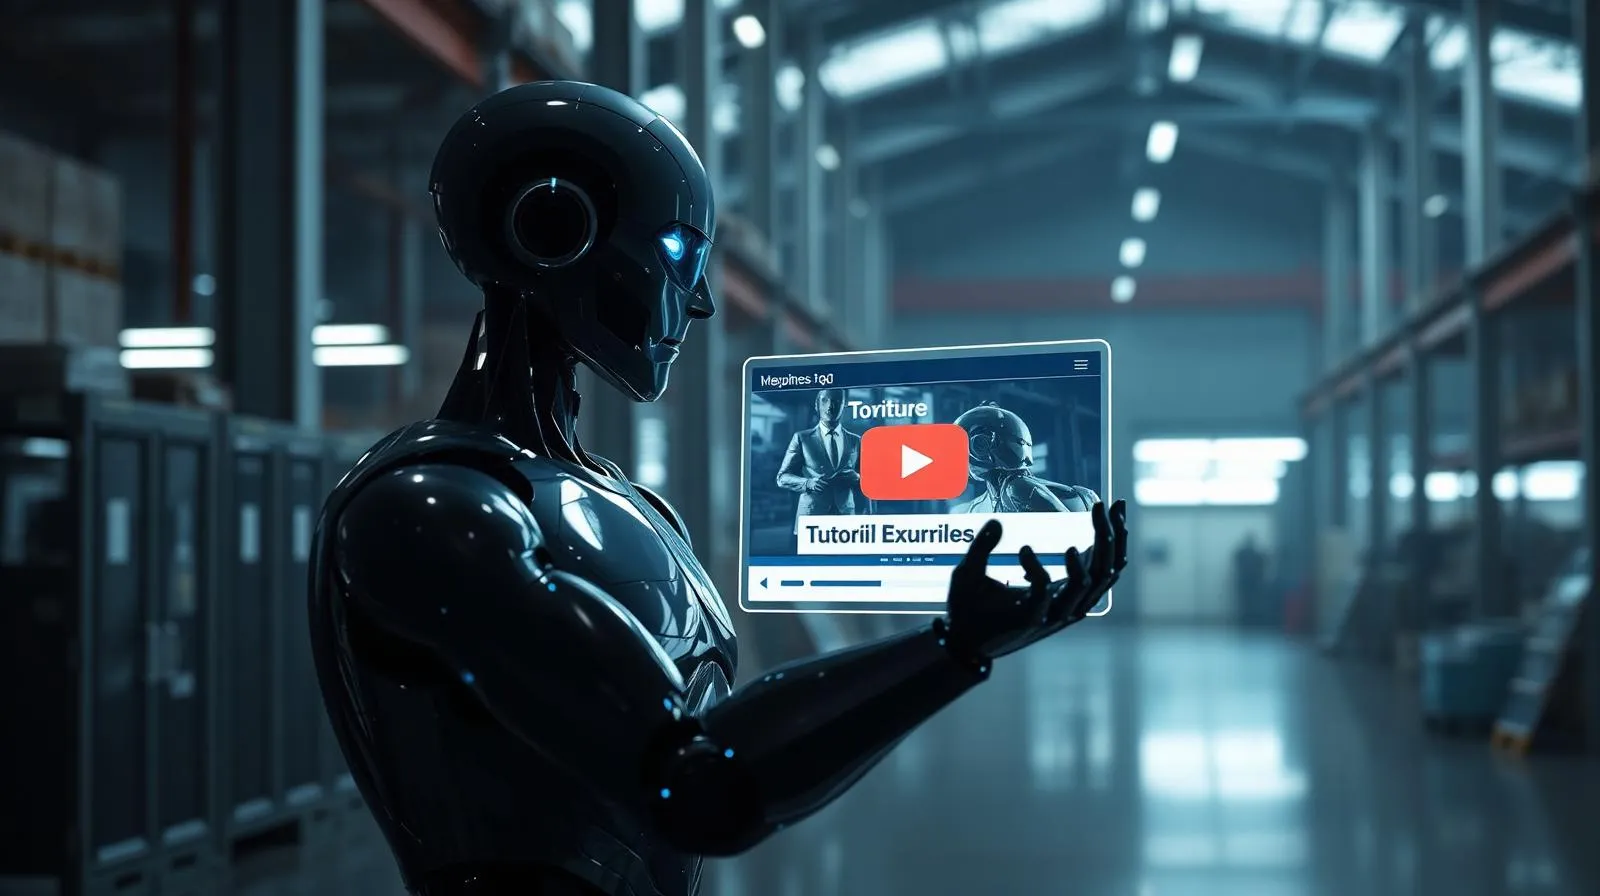
OpenAI y Figure presentan 'Pi-1' (Physical Intelligence 1), el primer modelo fundacional encarnado capaz de aprendizaje de imitación de cero disparos. Los humanoides Figure 03 replican tareas físicas con precisión milimétrica simplemente viendo un vídeo, fulminando la barrera de la programación robótica.
El 8 de junio de 2026 marca el punto de inflexión donde la Inteligencia Artificial abandona definitivamente la pantalla para caminar físicamente por nuestras oficinas y fábricas. En un anuncio conjunto que ha paralizado el sector logístico y tecnológico global, OpenAI y la empresa de robótica Figure han presentado 'Pi-1' (Physical Intelligence 1). Este modelo fundacional encarnado no es una simple actualización de software; es el primer sistema de Inteligencia Artificial capaz de lograr el "aprendizaje de imitación de cero disparos" (zero-shot imitation learning) en el mundo físico. En términos prácticos, esto significa que un robot humanoide Figure 03 ya no necesita ser programado línea por línea para mover una caja o ensamblar una pieza: le basta con ver un vídeo de un humano haciéndolo para replicar la acción con precisión milimétrica en su primer intento.
El Contexto: La paradoja de Moravec y el cuello de botella cinemático
Para dimensionar el abismo tecnológico que acabamos de saltar, es necesario comprender el lastre histórico de la robótica tradicional. Durante casi medio siglo, la industria se ha enfrentado a lo que los expertos denominan la "Paradoja de Moravec": el hecho contraintuitivo de que a los ordenadores les resulta extremadamente fácil realizar cálculos matemáticos de alto nivel o jugar al ajedrez, pero les resulta casi imposible adquirir las habilidades sensomotoras de un niño de un año, como caminar por un terreno irregular o recoger un objeto frágil sin aplastarlo.
Hasta finales de 2025, enseñar a un robot industrial a realizar una tarea nueva era un proceso agónico. Requería equipos enteros de ingenieros de control redactando complejas ecuaciones cinemáticas inversas, calibrando actuadores y diseñando entornos estrictamente controlados donde la iluminación y la posición de los objetos no variaran ni un milímetro. Frameworks clásicos como ROS (Robot Operating System) funcionaban a la perfección para ensamblar coches en cadenas de montaje estáticas, pero colapsaban estrepitosamente en entornos dinámicos e impredecibles como un almacén moderno, un hospital o el pasillo de un supermercado.
La Inteligencia Artificial generativa había conquistado el texto, el audio y el vídeo, pero el mundo físico se resistía. Los intentos previos de aplicar Modelos de Lenguaje Grande (LLMs) a la robótica tropezaban con la "fricción de la traducción": la IA podía describir perfectamente cómo hacer un café, pero no sabía cómo traducir esa semántica en voltajes exactos para los motores de un brazo biónico. Pi-1 nace como la respuesta definitiva a este abismo, uniendo la comprensión semántica profunda con la ejecución física de alta frecuencia.
Arquitectura Técnica: Tokenización del espacio y Aprendizaje de Imitación
El núcleo técnico de Pi-1 reside en una innovación arquitectónica denominada "Tokenización Cinemática Universal". De la misma manera que GPT-4 descompuso el lenguaje humano en tokens manejables, Pi-1 descompone el movimiento físico en "tokens de acción". El modelo ha sido preentrenado con millones de horas de vídeo en primera persona (extraídos de plataformas como YouTube y grabaciones industriales) emparejados con datos de teleoperación de exoesqueletos humanos. Esto ha permitido a la red neuronal construir un "modelo del mundo" físico que comprende de forma innata la gravedad, la fricción, la oclusión de objetos y la inercia sin necesidad de motores de física simulada tradicionales.
Cuando un humanoide Figure equipado con Pi-1 observa un tutorial en vídeo sobre cómo doblar camisetas o cómo conectar un clúster de servidores, su red neuronal procesa los píxeles bidimensionales y los extrapola a una representación espacial tridimensional. El "Motor de Inferencia Motora" del robot calcula en tiempo real los torques exactos (fuerzas de rotación) que deben aplicarse a sus 45 grados de libertad articulares para replicar ese movimiento. Todo este procesamiento se ejecuta de manera local en el silicio neuronal integrado en el torso del robot a una frecuencia de 200 hercios, permitiendo correcciones microsegundo a microsegundo si el objeto resbala o pesa más de lo esperado.
Además, el sistema cuenta con un circuito de retroalimentación táctil y visual integrado. Pi-1 no ejecuta comandos a ciegas. Si el robot está intentando insertar un cable de red y encuentra resistencia, el modelo fundacional utiliza su comprensión del sentido común para no forzar la conexión y romper el puerto; en su lugar, ajusta el ángulo ligeramente y vuelve a intentarlo, emulando la destreza adaptativa humana. Esta capacidad de generalización cruzada es lo que permite que el mismo robot que hoy empaqueta fruta en un centro logístico pueda mañana, simplemente cargando un nuevo paquete de vídeos, montar muebles o realizar tareas de limpieza industrial.
Casos de Uso Prácticos: La encarnación del trabajo diario
El impacto en Marketing y Crecimiento (Growth)
En el sector del retail y las grandes superficies, el visual merchandising y la gestión de la experiencia de cliente física han sido tareas inautomatizables. Con la llegada de humanoides impulsados por Pi-1, los departamentos de marketing pueden transformar sus tiendas físicas. Un robot puede recibir la orden directa del departamento creativo: "Reorganiza la cabecera del pasillo 4 siguiendo el diseño de la campaña de verano que te muestro en esta imagen 3D, y asegúrate de que el producto premium esté a la altura de los ojos". El robot asimila la orden, navega por la tienda esquivando clientes de forma segura, identifica las cajas en el almacén trasero, y monta la exposición física en tiempo récord, reportando métricas visuales del inventario al CRM central en tiempo real.
La revolución en Programación y DevOps
La gestión de infraestructura física en los centros de datos (Data Centers) experimenta una metamorfosis total. Los ingenieros de DevOps suelen lidiar con problemas de software de manera remota, pero dependen de técnicos humanos (conocidos como remote hands) cuando falla un componente físico. Un humanoide con Pi-1 estacionado en la sala de servidores se convierte en el brazo ejecutor del equipo de sistemas. Ante una caída de red, el ingeniero puede ordenar: "Localiza el rack 42, extrae el switch defectuoso del puerto B, reemplázalo por el modelo de reserva que está en el almacén de hardware y verifica que las luces de enlace se pongan en verde". El robot ejecuta la tarea con destreza quirúrgica, conectando cables de fibra óptica delicados y cerrando el ciclo de automatización de IT, uniendo el código puro con el mantenimiento de la infraestructura de hierro.
Análisis de Datos: Digitalización del mundo físico
La recolección de datos en entornos industriales suele requerir costosas instalaciones de sensores IoT estáticos. Un robot Figure con Pi-1 actúa como un recolector de datos dinámico y analista físico. En una planta de ensamblaje masiva, el robot puede ser asignado a tareas de patrullaje y auditoría. Mientras camina, sus cámaras estéreo y sensores LIDAR están mapeando la fábrica, pero su modelo de IA está analizando cuellos de botella logísticos. Si nota que las carretillas elevadoras están frenando constantemente en una intersección particular, el robot no solo documenta el incidente; cruza esos datos visuales con el flujo de trabajo general y genera un informe en PowerBI sugiriendo una reestructuración del trazado de la fábrica para ahorrar miles de euros en tiempos muertos, fusionando el análisis de datos puro con la percepción espacial empírica.
La Perspectiva de Competitividad: La reindustrialización asimétrica
Si evaluamos el despliegue de Pi-1 bajo el prisma estricto de la macroeconomía y la estrategia corporativa, estamos ante el colapso inminente de la "ventaja del coste laboral". Durante las últimas cuatro décadas, la competitividad global ha estado dictada por el arbitraje geográfico: las empresas trasladaban sus fábricas a países en vías de desarrollo para aprovechar los bajos salarios en tareas de manufactura repetitivas. La maduración de la IA encarnada destruye este modelo de raíz. Cuando el coste operativo de un robot humanoide capaz de aprender cualquier tarea física cae por debajo del salario mínimo occidental (estimaciones actuales apuntan a menos de 4 dólares por hora de operación), la deslocalización pierde todo su sentido financiero.
Esto abre la puerta a una reindustrialización masiva y asimétrica en Norteamérica y Europa. Las empresas podrán devolver la producción a sus mercados de origen, eliminando los riesgos de las cadenas de suministro internacionales, reduciendo la huella de carbono del transporte intercontinental y manteniendo márgenes de beneficio récord. La competitividad ya no dependerá de quién tiene acceso a la mano de obra humana más barata, sino de quién tiene el mejor "capital cognitivo y físico": la flota de robots mejor entrenada y el software de orquestación más eficiente.
Sin embargo, esta ventaja asimétrica exige un nivel de agilidad corporativa para el que pocas empresas están preparadas. Adquirir el hardware (los robots) será la parte fácil; el verdadero desafío estratégico será rediseñar los flujos de trabajo físicos. Las fábricas, los almacenes e incluso las oficinas del futuro cercano no estarán diseñadas exclusivamente para humanos, sino que serán entornos híbridos donde las flotas robóticas y el personal humano colaborarán estrechamente. Aquellos líderes empresariales que retrasen la integración de esta robótica de propósito general, argumentando que la tecnología está "demasiado verde", se enfrentarán a competidores capaces de operar 24 horas al día, 7 días a la semana, con cero tasas de error y sin necesidad de encender la calefacción de la nave industrial.
La Opinión de IA DiarIA
En IA DiarIA nos gusta mantener la cabeza fría frente a los vídeos promocionales altamente editados de Silicon Valley, pero la demostración de Pi-1 es diferente. El paso del software abstracto a la acción física autónoma marca el cierre del círculo de la Inteligencia Artificial. Durante años, hemos usado la IA para pensar, escribir y diseñar; ahora la usaremos para construir. La capacidad de enseñar a una máquina simplemente mostrándole un vídeo fulmina las barreras de entrada de la programación robótica. Estamos ante el "momento iPhone" de la robótica comercial. Para los directivos de logística, manufactura o retail, el mensaje es cristalino: el trabajador de propósito general de silicio y titanio ya es viable. Es hora de empezar a auditar qué procesos físicos de vuestra empresa siguen dependiendo de la fragilidad del músculo humano.
Glosario Técnico Rápido
- Inteligencia Artificial Encarnada (Embodied AI): Rama de la inteligencia artificial donde el agente tiene una presencia física (un cuerpo robótico) y aprende interactuando directamente con el entorno real, sometido a leyes de la física.
- Zero-shot Imitation Learning (Aprendizaje de imitación de cero disparos): Capacidad de un sistema de IA para replicar y realizar con éxito una tarea completamente nueva tras haberla observado una sola vez, sin entrenamiento previo específico en esa tarea.
- Paradoja de Moravec: Observación en inteligencia artificial que estipula que el razonamiento lógico de alto nivel requiere muy poca computación, mientras que las habilidades sensomotoras de bajo nivel (como caminar o agarrar) exigen enormes recursos computacionales.
🗣️ Llamada a la Comunidad
Con la llegada de humanoides capaces de aprender oficios viendo tutoriales en vídeo: ¿Qué departamento o área operativa de tu empresa crees que será la primera en integrar un trabajador físico artificial y por qué? Queremos leer vuestras estrategias en el foro.